Científicos crean “piel viva” para robots con células humanas que puede regenerarse.
👤 Por Michael Maldonado
¿Imaginas un robot cuya piel, al igual que la nuestra, se cure sola después de un rasguño? Esa escena digna de ciencia ficción acaba de acercarse a la realidad gracias a investigadores japoneses que crearon “piel viva” cultivada con células humanas.
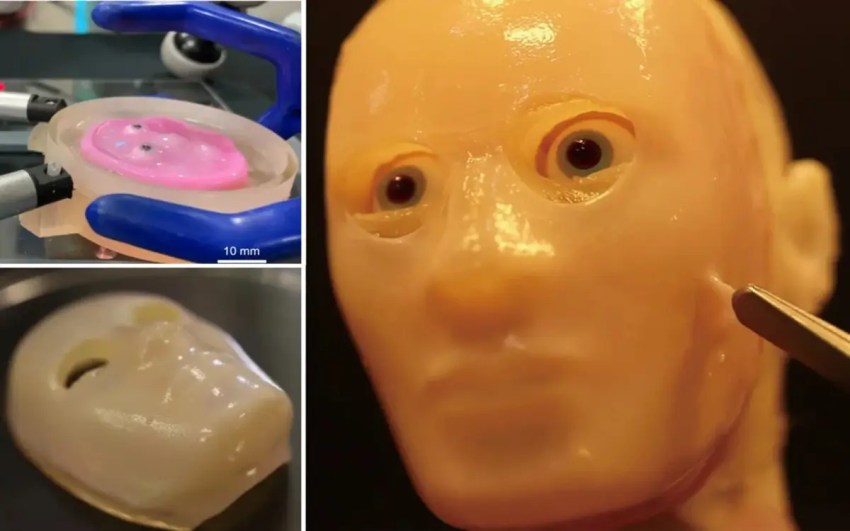
El estudio, publicado en la revista Cell Reports Physical Science, describe cómo un equipo del Instituto de Ciencia Industrial de la Universidad de Tokio combinó colágeno, fibroblastos y queratinocitos para fabricar un tejido capaz de adherirse y regenerarse sobre superficies robóticas.
La innovación no solo mejora la apariencia de los robots humanoides; también promete dotarlos de funciones biológicas como sensibilidad y autorreparación, características esenciales si deseamos máquinas que trabajen con personas en entornos impredecibles como hospitales, hogares o zonas de desastre.
¿Cómo se realizó la investigación?
Para transformar un concepto de laboratorio en una cubierta flexible, el equipo se inspiró en los ligamentos cutáneos humanos —fibras microscópicas que anclan la piel a los músculos— y diseñó anclajes perforados en forma de “V” impresos en 3D que actúan como raíces subcutáneas.
Sobre esos anclajes depositaron un gel de colágeno mezclado con fibroblastos dérmicos humanos; al solidificarse, el tejido quedó firmemente sujeto, igual que la piel verdadera se aferra a la fascia gracias al colágeno y a la elastina.
Después de siete días de cultivo, añadieron queratinocitos —las células que forman nuestra epidermis —para crear la capa externa protectora; finalmente elevaron el tejido al aire‑líquido, favoreciendo que los queratinocitos diferenciaran y adoptaran la típica textura de la piel.
Un paso crucial fue un tratamiento de plasma con vapor de agua que volvió hidrofílicos los anclajes, permitiendo que el gel penetrara profundamente sin burbujas y formara ligamentos de colágeno robustos dentro de cada orificio.
Los científicos probaron distintas geometrías: anclajes de uno, tres y cinco milímetros; mediante simulaciones de elementos finitos y tests de tracción midieron cuánto peso soportaba cada versión antes de que el tejido se desprendiera o se rasgara.
Finalmente colocaron la piel viva sobre un molde facial impreso y sobre un rostro robótico con músculos artificiales, comprobando que la cubierta no solo se mantenía firme sino que acompañaba movimientos complejos como sonreír sin romperse ni deformarse.
Resultados clave de la investigación
Las pruebas mostraron que anclajes de tres milímetros eran el equilibrio perfecto: reducían la contracción del tejido al 26 % frente al 84 % observado sin anclajes, pero no ocupaban tanto espacio como los de cinco milímetros, que dificultaban el diseño.
En los ensayos de tracción, la piel sujeta con anclajes de cinco milímetros soportó hasta medio newton —aproximadamente el peso de cincuenta gramos— antes de fallar, diez veces más que la versión sin anclajes y suficiente para gestos faciales cotidianos.
Las imágenes de tomografía de coherencia mostraron que, al sonreír, la dermis artificial se elevaba y curvaba en la mejilla del robot igual que en un rostro humano, gracias a la tracción distribuida por los anclajes y a la capa de silicona.
Al aplicar plasma, el ángulo de contacto del colágeno bajó de 38 ° a solo 16 °, duplicando el área mojada y garantizando que las fibras penetraran en todo el anclaje; sin esa etapa, el gel no se infiltraba y la piel fallaba.
Las simulaciones sugieren además que distribuir muchos anclajes pequeños alrededor de las zonas de mayor movimiento reduce la tensión por anclaje y prolonga la vida útil del recubrimiento, una regla de diseño similar a la densidad de ligamentos en las manos humanas.
Dotar a los robots de una piel verdaderamente viva, capaz de repararse y envejecer, abre la puerta a máquinas que interactúen más segura y emocionalmente con pacientes, ancianos o niños, reduciendo miedo y mejorando la aceptación social de la robótica asistencial.
En ingeniería, un recubrimiento que sane sin calor ni adhesivos simplifica mantenimiento y prolonga la vida de robots industriales, exploradores espaciales o prótesis inteligentes, donde reparaciones manuales resultan costosas o imposibles.
El modelo facial desarrollado también ofrece una plataforma biomimética para estudiar cómo surgen arrugas, probar cosméticos o ensayar cirugías reconstructivas sin usar pacientes ni animales, acelerando la investigación dermatológica con mayor ética y precisión.
Además, los autores plantean que reemplazar los actuadores mecánicos por músculos cultivados permitiría gestos más naturales e incluso expresiones emocionales ligeras, un paso clave hacia androides que imiten la empatía humana de manera convincente.
En palabras del autor principal, “una piel viva que se cure sola hará que los robots del mañana sean tan resilientes como los seres humanos”. El estudio marca un hito en la convergencia entre robótica blanda, ingeniería de tejidos y diseño industrial.
En definitiva, la piel viva para robots ya no es un mero concepto: es un prototipo funcional que demuestra cómo la biología puede aliarse con la robótica para crear máquinas más humanas, resilientes y aceptables en la vida cotidiana.
Referencias
Kawai, M., Nie, M., Oda, H., & Takeuchi, S. (2024). Perforation‑type anchors inspired by skin ligament for robotic face covered with living skin. Cell Reports Physical Science. DOI: 10.1016/j.xcrp.2024.102066