Crean un mini robot que detecta el cáncer por ultrasonido, sin necesidad de biopsias invasivas.
👤 Por Bioteech
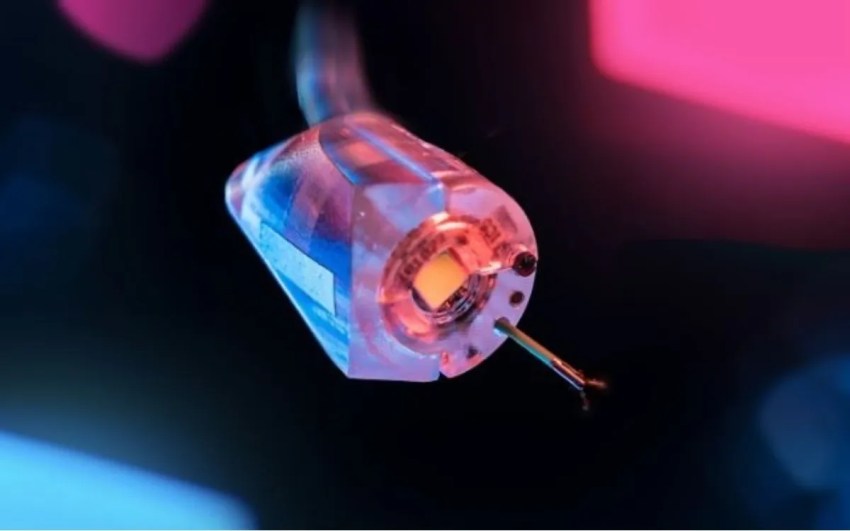
Un diminuto robot creado por científicos de la Universidad de Leeds promete transformar el diagnóstico del cáncer, especialmente el colorrectal, mediante exploraciones internas no invasivas. El robot, con apenas 21 milímetros de diámetro, puede desplazarse por el intestino y generar imágenes tridimensionales en tiempo real utilizando ultrasonido de alta resolución.
Lo más sorprendente es que lo hace sin necesidad de cirugía, extracciones de tejido ni largas esperas para obtener resultados de laboratorio. La investigación fue publicada en la revista Science Robotics y encabezada por la doctora Nikita Greenidge. El estudio representa un avance importante en tecnología médica robótica y ofrece una alternativa práctica y segura a las biopsias tradicionales.
¿Qué hace único a este mini robot?
El robot debe su eficacia a una forma geométrica poco común: el oloide, descubierta en 1929 por el artista suizo Paul Schatz. Esta figura tridimensional permite un movimiento fluido y continuo al rodar, lo que resulta ideal para entornos complejos como el tracto gastrointestinal.
A diferencia de formas circulares o esféricas, el oloide puede rotar en varias direcciones y mantener un contacto constante con superficies irregulares. Esta característica permite que el robot avance de forma controlada, evitando quedarse atascado o causar lesiones internas.
Guiado por campos magnéticos externos, el robot no necesita cables ni baterías internas, lo que lo hace más ligero y seguro para el cuerpo humano.
Además del diseño físico, el equipo desarrolló un sistema de control magnético de bucle cerrado. Este sistema ajusta en tiempo real la orientación y trayectoria del robot dentro del cuerpo. Gracias a este control, el robot puede realizar movimientos de barrido, girar sobre su eje y explorar con alta precisión.
En su interior, el robot contiene una microsonda de ultrasonido que emite ondas de 28 megahercios. Esta frecuencia es ideal para capturar detalles finos del tejido subyacente sin penetrar ni dañar los órganos. Así, el robot logra obtener escaneos tridimensionales parecidos a los de una biopsia tradicional, pero sin cortar ni extraer tejido.
Pruebas en laboratorio y en modelos animales
Para validar la funcionalidad del robot, los investigadores realizaron extensas pruebas tanto in vitro como in vivo. Primero evaluaron el robot en modelos artificiales del intestino humano, reproduciendo condiciones reales del tracto gastrointestinal.
Después, lo probaron en un modelo porcino vivo, por su gran similitud con el sistema digestivo humano. Durante las pruebas, el robot fue capaz de:
Desplazarse con fluidez dentro del colon sin necesidad de empuje externo.
Realizar escaneos tridimensionales del tejido en tiempo real.
Identificar lesiones internas compatibles con tejido potencialmente canceroso.
Generar imágenes comparables a las obtenidas por biopsia tradicional.
Estas capacidades permiten a los médicos observar el tejido in situ y tomar decisiones clínicas inmediatas.
Impacto en el diagnóstico del cáncer
Actualmente, el diagnóstico del cáncer colorrectal suele requerir una colonoscopia, extracción de tejido y análisis en laboratorio. Este proceso puede tardar entre una y tres semanas, lo que aumenta la ansiedad de los pacientes y retrasa el tratamiento.
Con este nuevo robot, el diagnóstico puede realizarse en el mismo procedimiento, sin necesidad de esperar resultados externos. Esto ofrece múltiples beneficios:
Reduce significativamente el tiempo entre la sospecha y el diagnóstico definitivo.
Disminuye la necesidad de procedimientos invasivos repetidos.
Alivia la carga emocional del paciente al brindar respuestas inmediatas.
Disminuye costos hospitalarios y recursos médicos utilizados.
El doctor Pietro Valdastri, coautor del estudio, señaló que esta innovación permite biopsias virtuales que imitan las capas histológicas reales. El médico puede ver una imagen transversal detallada, como si observara una muestra cortada bajo el microscopio.
Más allá del colon: aplicaciones futuras
Aunque el estudio se enfocó en el tracto gastrointestinal, los investigadores ven un potencial mucho más amplio para esta tecnología. La forma oloide puede adaptarse a distintos entornos internos del cuerpo, como pulmones, vejiga o incluso el sistema vascular.
Cualquier espacio con pasajes estrechos e irregulares podría beneficiarse del movimiento suave y flexible que esta geometría ofrece. Además, al combinarse con otras tecnologías médicas, como terapias dirigidas o sensores moleculares, este robot podría servir también para administrar tratamientos localizados.
La doctora Greenidge explicó que la colaboración entre matemáticos, ingenieros y médicos fue clave para este avance. «Nuestros hallazgos muestran cómo una idea matemática puede resolver un desafío clínico real», afirmó.
Este mini robot representa un punto de encuentro entre la geometría aplicada, la robótica médica y la innovación clínica. Con solo 21 milímetros de diámetro, ofrece movilidad, precisión y diagnóstico inmediato desde lo más profundo del cuerpo humano. Su diseño inspirado en el oloide soluciona una limitación fundamental de los robots médicos magnéticos: su falta de libertad de rotación.
El presente estudio demuestra que la ciencia no necesita ser gigantesca para tener un gran impacto. En un futuro cercano, este tipo de tecnología podría integrarse en hospitales y clínicas para mejorar la detección temprana del cáncer y otras enfermedades internas.
Así, una figura geométrica olvidada casi un siglo atrás podría convertirse en la clave para salvar vidas desde el interior del cuerpo.
Referencias
Greenidge, N. J., et al. (2025). Harnessing the oloid shape in magnetically driven robots to enable high-resolution ultrasound imaging. Science Robotics, 10(100), eadq4198.